Wir haben nun das Zeitalter der KI erreicht, weshalb hier weniger Lösungen und mehr das Technik Tagebuch Posts kommen.
Lösungen verlinke ich Kategorisch extra auf den weiteren Seiten des Blogs
Die nächsten Schritte sind oft Verbesserungen, aber ein Nummernschild war vor zwei Monate noch nicht fertig. Und wenn man sich auch das Heck vom Crawler ansieht, dann kommt einem schnell der Eindruck, dass zumindest das noch fehlt.
Verwendet:
3D Programm wie 123D Design
Dienstleister oder eigenen 3d Drucker
Tamiya Schwarz Matt TS-6
Sehr dünne Kabel
Osram SMD LEDs, SMD 3430, PCLCC4, kalt weiß, 560mcd
Ziel
Für ein Bestehenden auf klebbaren Nummernschild, soll ein Rahmen entworfen werden, in dem SMD LEDs verbaut werden können. Die Ansteuerung der LEDs erfolgt wiederum über den bereits bestehenden PWM Moduls. Die Größe des Rahmens orientiert sich an der Größe des Angefertigten Nummernschild.
Rahmen Modulieren
Im Grunde muss zunächst eine Fläche Gebildet werden, das größer ist als das Nummernschild selbst. Dann soll das Nummernschild in einer Vertiefung liegen, bzw. soll rund um ein Rand angelegt werden. Der Fragliche Teil ist die Beleuchtung, die von oben kommen soll. Dennoch sollte der Rahmen weiterhin sehr flach bleiben.
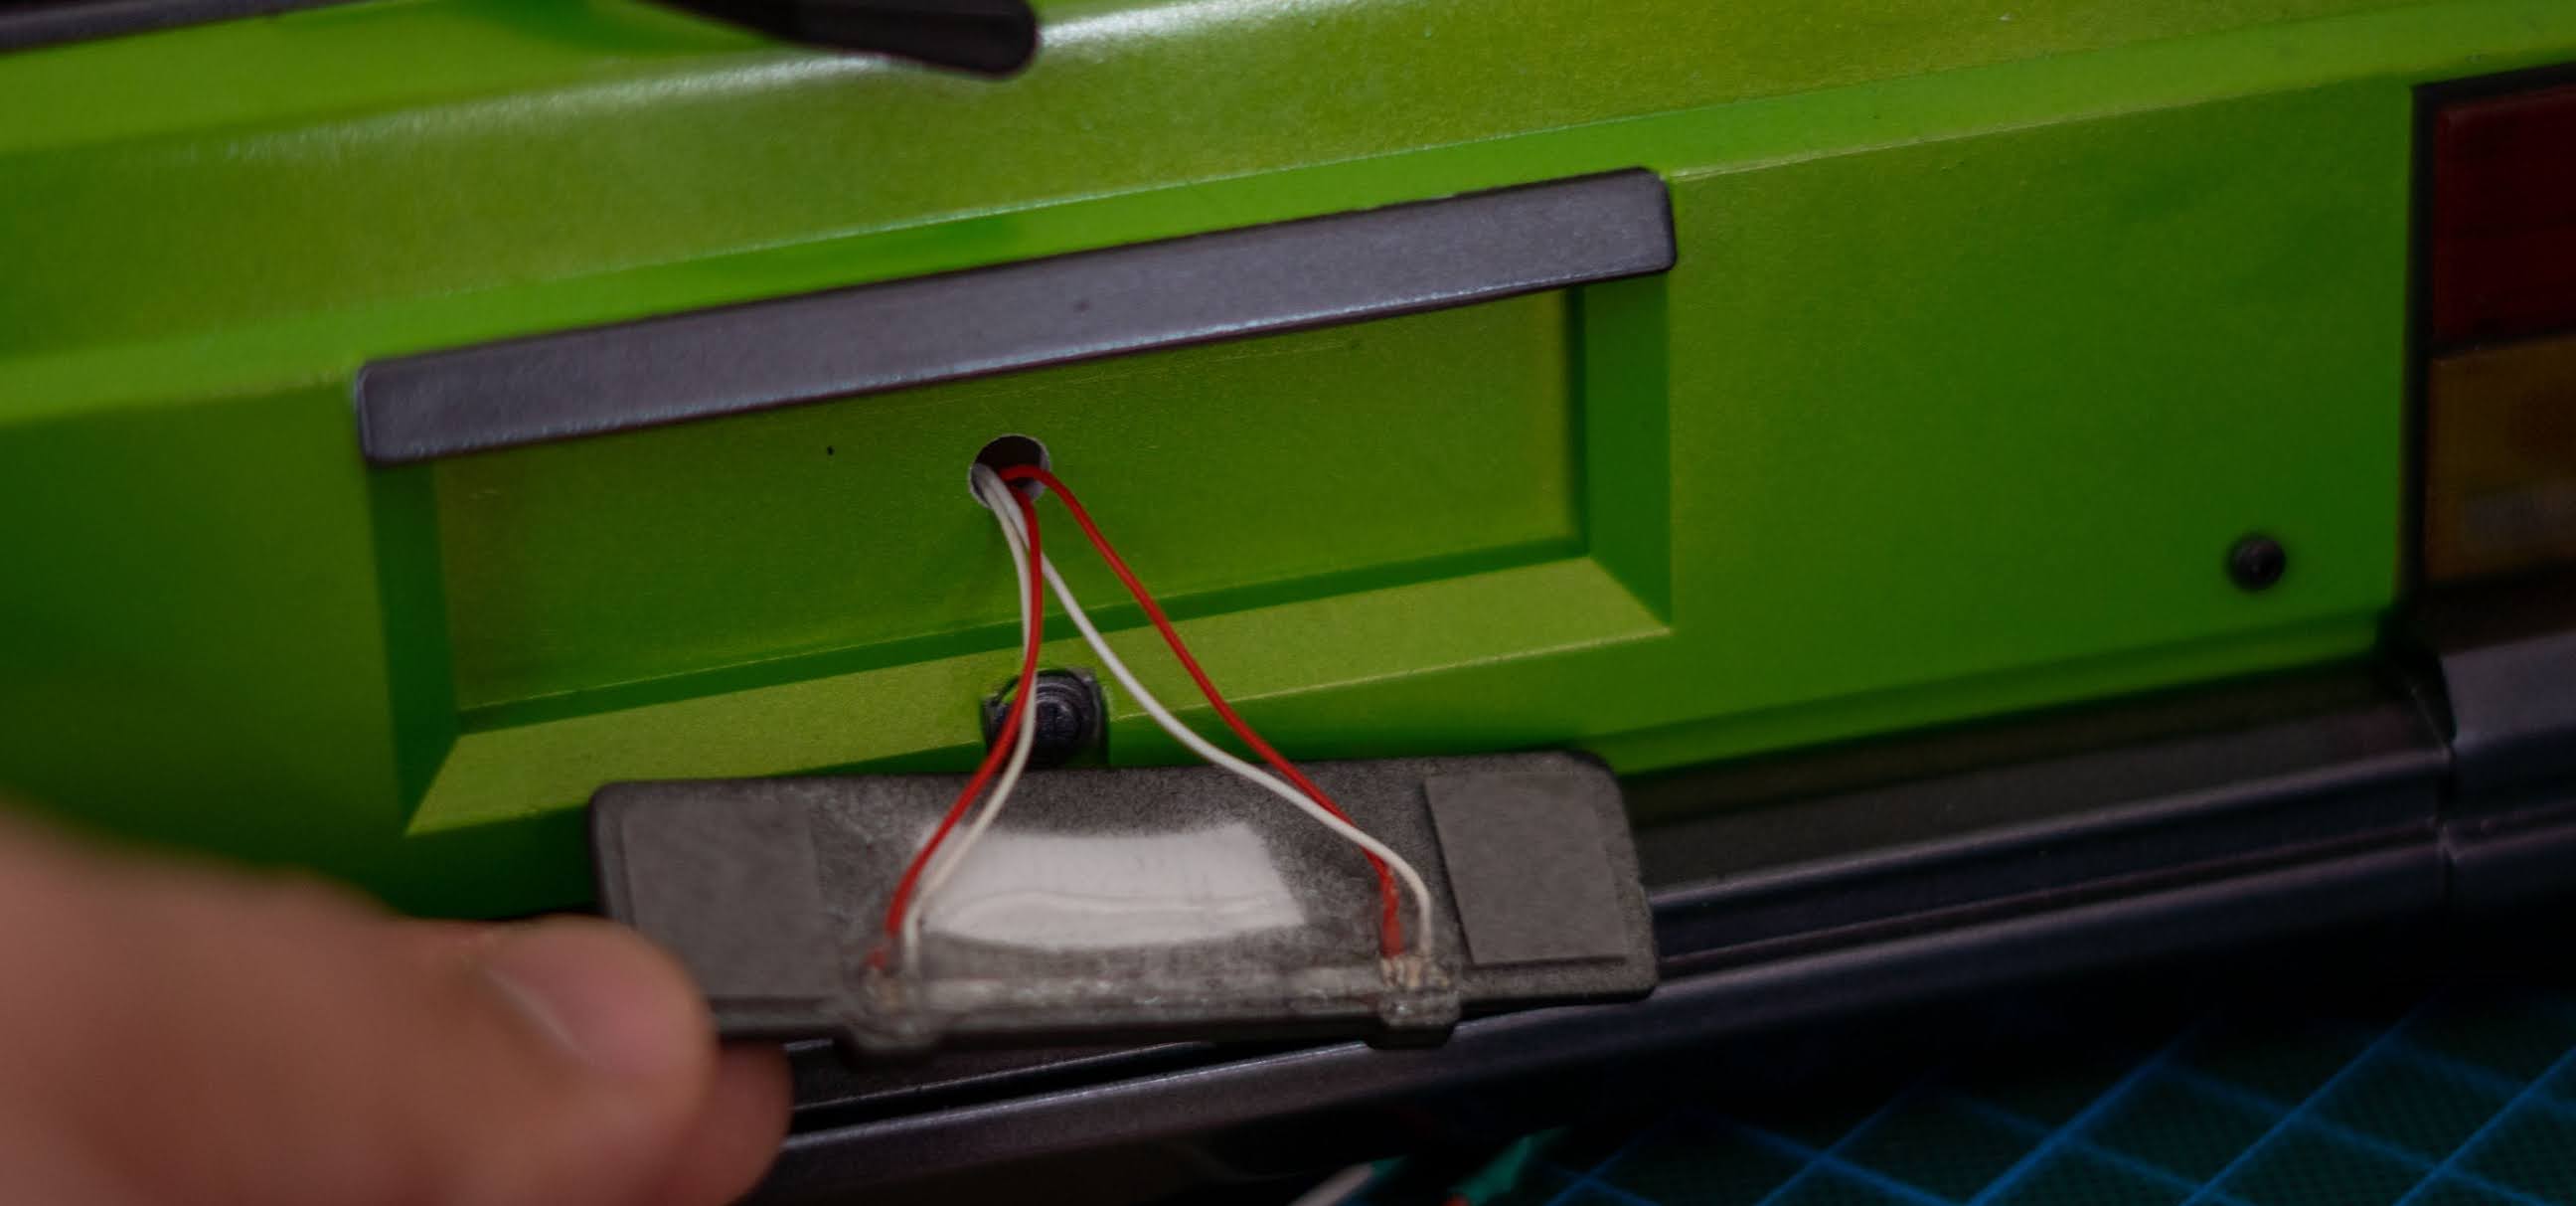
Normale LEDs sind ab 3mm bereits zu groß. Deshalb sah ich mich in der SMD Abteilung um. Gut das ich hierfür bereits welche auf Lager hatte, um diese in der Hand direkt zu vermessen und einzuschätzen wie die Beleuchtung an den Nummernschildrahmen angebracht werden kann.
Knifflig war der Kabelschach einzuzeichnen und zwar so, dass diese auch von einem 3D Drucker gedruckt werden kann (die ich am Ende doch nicht brauchte).
Hier habe ich mich zunächst mit dem 3D Builder aus Windows eine Vorprüfung starten können, welches mir dann entsprechende Meldungen zurück gab, wo die Stellen zu dünn sind. Diese Funktion war für mich Hilfreich, weil ich anfangs meine Einschätzung etwas zu dünn gewählt hatte.
Damit der Rahmen keine Klobigen Beleuchtungsansätze hat, änderte ich das Design an den Stellen und Rundete die Ecken etwas ab. Somit sah der Entwurf des Nummernschildrahmen wieder Natürlicher aus.
Jemand hat bestimmt einen 3D Drucker
Natürlich fragte ich ebenfalls in der Copter Gruppe, ob mein Entwurf für einen 3D Druck geeignet ist und bekam hierzu auch die Bestätigung. Zudem bekam ich kurzerhand einen Ausdruck von meinem Nummernschild Entwurf.
Alternative einen Dienstleister
Wollte ich ausprobieren, kommt ein andermal.
Entscheidung der SMD LEDs
Die aktuell verwendeten Osram SMD LEDs hatte ich auf Lager. Daher gibt's zu der Entscheidung, außer der Baugröße keine Nennenswerte Eigenschaften, warum ich mich dafür entschieden habe.
Eine Besonderheit könnte jedoch sein, dass diese sehr hell sind. In meinem Fall muss ich jedoch die Helligkeit drosseln.
SMD LEDs
Ist sicherlich nicht für jeden etwas, in der Größenordnung zu Löten. Wichtig hierbei ist, eine Halterung zu haben, die auch dritte Hand genannt wird. Ohne wird das nichts.
Die zwei SMD LEDs werden Parallel geschaltet, womit ein größerer Strom auf einen Wiederstand berechnet wird. Im Datenblatt konnte ich entnehmen, dass die einzelne SMD LED 4,35V Spannung und 30mA Strom benötig. Allerdings müssen diese nicht bei voller Leistung leuchten.
Bei einer Spannungsversorgung von 5V, ist der berechnete Vorwiderstand 16 Ohm groß. Alternative verwende ich hier aus der E12 Reihe, einen Kohlebeschichteten Widerstand mit 100 Ohm. Der Widerstand selbst wird nicht im Nummernschildrahmen verbaut und wird daher aus Platzgründen im Verlegten Kabel untergebracht.
Die Steuerung der LEDs wird von dem PCA9685 Modul übernommen. Über den Arduino kann ich nachträglich die Helligkeit runter regeln.
Wie Verbinden?
Das lustige ist, wenn man die Falsch herum anschließt, dann leuchtet die SMD LED rot, statt weiß.
Verlöten
Die Kontakte müssen mit ein wenig Lötzinn angereichert werden, damit sich die Leitungen leichter anlöten lassen. Ich verwendete für die Verkabelung sehr dünne Kabel, damit der Rahmen nicht zu weit hervorgehoben werden muss von der Karosserie.
Lochbohren
Der Teil der mir immer etwas Sorgen bereitet sind Löcher in die Schöne Karosserie zu bohren. Zum Glück reicht hier nur eins.
Fertig
Das Nummernschild mit Rahmen empfinde ich als eines der Highlights zum Crawler. Das Nummernschild selbst als Aufkleber bestellte ich über Ebay, welches ich über den Händler RC-Decals gefunden habe. Neben den normalen Schildern, erhielt ich auf Anfrage auch Nummernschilder mit meinem Internetnamen „Codexzier“.
In den letzten drei Monaten habe ich an meinem RC Crawler immer
wieder weitergebastelt, so, wie gerade Zeit war. Das ist schon
eine lange Bauzeit. Andere hätten vielleicht nur zwei bis drei
Wochen benötigt.
Für den Bau kamen viele Anforderungen, zu denen ich mich erstmal
einlesen musste. Was für ein Chassis, welche Karosserie, welche
Farben, welche Farbkombination, Aufkleber, Zubehör, wie stark muss
der Motor sein, Fahrtenregler für Crawler, Steuerelektronik für
Licht und noch mehr.
Da der Bau doch viele verschiedene Bereiche anspricht, kam meine
Freundin auf die Idee, dass ganze zusammen zu tragen und daraus
ein Blogeintrag anzufertigen. Kommentar aus dem Off: <3 Beste Frau der Welt *zwinker
Hier breche ich nun meine eigenen Vorgaben für die bisherigen Blog Einträgen, die bisher nicht länger als zwei bis drei Seiten lang waren.
Dennoch versuche ich mich mit den einzelnen Themen kurz zu halten
und schreibe nur über die wesentlichen Informationen, die mich zu
meinem Ziel gebracht haben.
Ein Chassi das mir gefällt
Eine Zeitlang wollte ich den 1:16 Crawler aufrüsten, aber am Ende
wäre dieser für jede Herausforderung zu klein. Zumindest, wenn man
in einem RC Modellhaus unterwegs ist, so ist das Gelände oft für
1:10 gebaut. Doch auch normal gewachsener Rasen im Garten, hält
einen 1:16 Crawler schnell auf. Sicherlich kann man auch dort den
richtigen Motor und Getriebe erweitern, damit auch der kleine
Crawler die schwierigen Wege schafft.
Seit letzten Jahr fiel mein Blick auf ein Chassis mit CNC
gefrästen Teilen und einem Carbon Rahmen. Leider gab's dazu keinen
Namen zum Hersteller, was mich zunächst skeptisch sein ließ. Aber auch eine nennenswerte Bezeichnung
fehlte. Danach suchen ging trotzdem, wenn die
richtigen technischen Detailnamen wie
RC, Crawler, CNC und Carbon verwendete. Auf YouTube konnte
ich mir verschiedene Reviews ansehen, um mich von der Qualität und
Aufbau zu überzeugen.
Kräftiger Servo
In meinen Bestand hatte ich bereits zwei passende Servos. Mit 142
Ncm Drehmoment, doppelt Kugelgelagert, Metall-Getriebe und mit digitale Ansteuerung kann der Crawler präzise gelenkt werden. Die
Geschwindigkeit mit 60° in 0,17 Sekunden reichen ebenfalls aus.
Natürlich gibt's bessere und, falls der Bedarf besteht, kann ich
diese Komponente noch austauschen. Die Praxis wird zeigen, ob die
Leistung ausreicht.
Die Angabe für das Drehmoment ist unterschiedlich. Einige geben
diese in Kilo an und das klingt auch vertrauter. Wer wie ich damit
aufgewachsen ist, die Angabe in Ncm zu lesen, hat erstmal keinen
Bezug dazu, wieviel Kraft das nun wirklich ist. Ein Newton sind
gerundet 102g (oder 1/9,81 kg). Wenn wir einen Servo mit der
Drehmoment Angabe von 25Kg haben, dann sieht die Umrechnung
folgendermaßen aus:
254,8 Ncm = 25 * 1/9,81 kg * 100
Wenn man einmal die Rechnung gesehen hat, könnte man auch über
den Daumen die 25Kg mal 10 rechnen und die Einheit Ncm ranhängen.
In der Größenordnung sind die 4,8 Ncm fast nichts und wäre
nur bei Mini-Servos relevant.
Dann kommt noch was. Kann man mit dem Servo theoretisch 25Kg
heben? Ja, solange der Arm bei 1 cm Länge ist. Wäre der Servo-Arm
bei 10cm, dann könnten nur noch 2,5Kg gehoben werden. Und das kann
entscheiden sein, weil RC Autos immer einen Arm verwenden, der
länger als ein Zentimeter ist. Bei meinem vorigen RC
Straßenfahrzeug ist ein Servo mit einer Stärke von 35Ncm verbaut.
Dieser wäre im Crawler bereits bei einem Arm von zwei Zentimeter
überfordert und könnte in ungünstiger Lage die Lenkung nicht mehr
bewegen.
Kräftiger Motor
Zum Testen nahm ich aus meinem alten RC Modell, dem Camaro, den
Motor heraus und setzte diesen in das Chassis ein. Denn hier kam
typischerweise ein 500ter Motor Größe hinein. Eine kleine Ritzel
sollte mehr Drehmoment auf die Achsen bringen, aber ich rechnete
nicht mit dem hohen Stromabnahme. Das führte zu einem Ende des
Tamiya Standard Fahrtenregler.
Wie bei vielen Dingen suchte ich Rat im Internet und las mich
durch die Foren. Die Konstante, die ich dann fand, ist die
Empfehlung für Crawler einen Motor mit vielen Turns zu verwenden.
Daher bestellte ich einen passenden mit
50 Turns und 8300 U/min. Wer das mit den Turns nicht kennt:
Die Turns sind die Wicklungen, die Pro Anker am Rotor des Motors
gewickelt sind. Je nach Querschnitt und Anzahl Wicklung kann man
zwischen Drehmoment und Drehzahl bestimmen. Bei einigen
hochwertigen RC Modell Motoren kann nachträglich die Drehzahl und
das Drehmoment geändert werden, durch das Verstellen des Winkels der Bürstenköpfen zum Kollektor.
Die Betriebsspannung für den Motor liegt bei 7,2V bis 7,4V. Mehr
Spannung geht auch. Der Einsatz mit einem 3S und 11,1V würde
ebenfalls funktionieren, aber dies verkürzt die Lebensdauer des
Motors, wenn keine zusätzlich Kühlung montiert wurde.
Genau genommen schmilzt der Isolierlack auf dem Kupfer und
verursacht einen Kurzschluss. Kurz gesagt, die Nennleistung Leistung ist weg.
Mein damaliger Fachlehrer für Elektrotechnik sagte: Ein Motor
kann mit höheren Spannungen arbeiten, wenn ausreichend Kühlung
vorhanden ist. Spätestens die Fliehkraft, bringt jeden Motor zum
Ende.
Fahrtenregler
So wie ich den Motor aus dem Camaro zum Test nahm, nahm ich, wie
bereits beschrieben, auch den Fahrtenregler. Ich kann da nur
abraten. Wenn der Fahrtenregler nicht mehr durchsteuert, weil
dieser überhitzt ist, dann sollte man nicht warten bis dieser
abgekühlt ist. Sondern die Teile wieder herausnehmen und geduldig auf
die richtigen Teile warten.
Der neue Fahrtenregler QuickRun WP1080 von Hobbywing stellte
meine vorigen verwendeten Regler in den Schatten. Allein, dass ich
eine Programmierkarte zum Einstellen des Fahrtenregler verwenden
konnte, brachte mich zum Staunen. Früher kannte ich nur Features wie die Bremsfunktion und Anfahrt mit antirutsch Funktion.
Jetzt mache ich Bekanntschaft weiterer Funktionen, wie z.B. mit der elektronische Handbremse, auf Akkutyp einstellen, festlegen der maximale Energie für Vor-
und Rückwärts, Fahrmodus, Bremskraft und mehr.
Eine Testfahrt mit dem richtigen Motor und dem Fahrtenregler
zeigte mir, wie präzise auf unwegsamen Wegen gefahren werden kann.
Damit meine ich Folgendes: Ich gebe ganz wenig Gas (ja ich weiß,
es ist Strom!!) und das RC Fahrzeug bewegt sich ganz langsam und
konstant über ein Hindernis.
Bei meinen zwei kleinen RC Crawler dachte ich immer, ich hätte die
nicht gut geschmiert und würden deshalb über Hindernisse so vor sich hin ruckeln.
Lipo Akku
Hier hätte mein 6 Zellen NiMh Accu mit 5000mAh gereicht, aber der
war schon sehr verbraucht. Fürs Erste ging mein intakter 2S Lipo
mit 2400mAh. Entsprechen stellte ich den Fahrtenregler für diesen
Akkutyp ein.
Nachdem Fertigstellen des Hauptteil des Baus, entschied ich mich
doch einen neuen 2S Lipo Akku mit 7000mAh zu kaufen. Die Wahl hing
allerdings von der maximalen einsetzbaren Größe ab, die im Chassis
transportiert werden konnte.
Der neue Akku hat sich gelohnt. Die Fahrzeit liegt nun bei fast
einer Stunde. Ganz genau konnte ich allerdings die Betriebszeit nicht
bestimmen, weil ich beim Spazieren oft anhalte und die Gegend
fotografiere.
Karosserie im Design der 1980iger
Naja, eigentlich hatte ich nach einem Pickup mit einem neueren
Design gesucht, jedoch viel mir bei der Suche die Jeep Cherokee Karosserie immer wieder auf. Und jetzt erscheint mir der Fahrzeugtyp überall auch auf den
Straßen. Das muss die suggestive
Wahrnehmung sein.
Die neue ABS Karosserie ist nicht die Erste, die ich lackiert
habe und daher lag die Anforderung nahe, dass ich mein Können und
Erfahrungen steigere. Ok, ich bin kein Lackierer und meine
Erfahrungen sind weiterhin ausbaufähig. Ich recherchierte in
Foren, um herauszufinden, welche Schritte ich für ein gelungenes
Ergebnis zu unternehmen hatte. Und obwohl ich mich gut
vorinformierte hatte, zu nach beispielhaften Lösungen, traten beim
Lackieren offene Fragen auf.
Wahl der Karossiere
Eine Karosserie aus Lexan kam nicht in Frage, denn ich will etwas
Schönes, das man auch prima ins Wohnzimmerregal stellen kann. Auf
Pinterest und Instagram verglich ich verschiedene ausgebaute
Karosserien. Schließlich fiel die Wahl der Karosserie auf den
Jeep Cherokee von Injora.
(Neben der unlackierten
Karosserie ist ein Crawler im Maßstab 1:16)
Was wird zum Lackieren benötigt
Bei den Farbsprühdosen blieb die Wahl bei Tamiya. Die Farbwahl
wiederum war schon etwas schwieriger. Denn diesmal sollten zwei
Hauptfarben und weitere Aktzentfarben auf der Karosserie
aufgetragen werden. Lange habe ich mich farblich von Cyberpunk
2077 inspirieren lassen und hätte am liebsten den Thorton Colby
CX410 in Grün genommen.
Mit Hilfe von Adobe Color Picker (geht sicherlich auch mit
anderen Farbmischer-Tools) suchte ich eine Farbkombination, die
mit meiner Lieblingsfarbe Grün funktionieren. Überraschend sah
ich, dass auch Lila dazu passt, welche ich später als Akzent
einsetzte.
Ich kaufte wie immer von jeder Farbe eine Sprühdose und stellte
erst beim Lackieren fest, dass die Menge nicht ausreichte. Am Ende
habe ich zweimal nachbestellt. Zum Glück waren bei Conrad
Electronic alle Tamiya Farben im Angebot. Eine Sprühdose kostete
zu dieser Zeit 8,99€, statt 9,99€.
Farbe
Bezeichnung
Menge
Grundierung Weiß
Tamiya Surface Primer 180ml
1
Gun Metall
Tamiya Gun Metall TS-38 100ml
2
Grün (Candy-Lime)
Tamiya Grün (Candy-Line) TS-52 Spraydose
4
Klarlack
Tamiya Klar TS-13 100ml
3
Schwarz Glänzend
Tamiya Schwarz Glänzend TS-14 100ml
2
British Grün
Tamiya British Grün TS-9 100ml
1
Matt Schwarz
Tamiya Matt Schwarz TS-6 100ml
2
Für die Hauptfarbe Grün 'Candy-Lime' habe ich knapp drei Sprühdosen
verbraucht. Die Sekundärfarbe 'Gun Metall' wurden komplett zwei
Sprühdosen verbraucht. Für Klarlack (TS 13) hätte man auch mehr als
drei nehmen können. Allerdings reichten auch die vorhanden drei
Dosen für die vier Schichten aus.
Farben testen
Am Anfang war ich mir bei den Farben nicht sicher, wie diese
aufgesprüht miteinander wirken. Hilfreich war hier für mich die
nicht genutzte ABS Karosserie im Maßstab 1:16, welches aus Kabine
und Motorhaube besteht. Zunächst kam die Grundierung, die ich
jedoch aus Testzwecke nicht perfekt aufsprühte. Die verschiedenen
Farben habe ich jeweils nur mit einer Schicht aufgesprüht. Das
Abkleben mit dem richtigen Abklebeband ermöglichte mir harte
Kanten zu den Farben abzubilden. Die von mir ernannte
Testkarosserie eignete sich prima zum Ausprobieren der
Sprühwerkzeuge. Natürlich ist der Verbrauch auf diese Weise höher,
aber verbessert das eigene Gefühl und Umgang mit Sprühdosen.
Wann und wie wird lackiert
Idealerweise würde ein Raum zum Lackieren gut. Leider stand
mir kein Raum zur Verfügung und deshalb fand das Lackieren im
Freien statt. Das bedeutet, dass das Lackieren
nur unter guten Wetterbedingungen stattfinden konnte. Schon
ein wenig Wind führt dazu, dass sich beim Sprühen ein zu großer
Teil das Lacks in der Luft verteilte. Bei meinem Verbrauch hätte man sicherlich eine halbe Sprühdose einsparen können.
Für das nächste Mal, würde ich eine extra Lackierbox bauen mit
Entlüftung. Denn im Freien konnte ich nicht konstant durcharbeiten
und nach vier Wochen verspürte ich die Ungeduld. Dies zeigte sich
in Form von Fehlern, die in den letzten Schritten zu sehen
sind.
Trocknen
Bei sonnigen Tagen trocknet der Lack sehr schnell. Schon nach 15
Minuten war die Farbe trocken und ließ sich auch nicht mehr
verschmieren. An bewölkten Tagen braucht dies jedoch schon eine
halbe Stunde. Was man nicht vergessen darf, ist die
Karosserieteile gut zu schützen. Im meinem Umfeld hat ein Vogel Kot
meine Karosserie getroffen. Zum Glück war das keine Stelle, die
von außen zu sehen ist.
Am Ende, nach dem mehrere Schichten Klarlack fertig
aufgesprüht wurden, ließ ich den Lack einen Tag
durchtrocknen.
Lagern von Karosserie und Sprühfarben
Vielleicht habe ich mir das eingebildet, aber am Anfang hatte ich
vorrübergehend die Sachen im Wohnzimmer abgestellt. Da ich auch im
Wohnzimmer mein Homeoffice Platz aufgebaut habe, bekam ich des
öfteren Kopfschmerzen. Das passt zu den Warnhinweisen auf den
Sprühdosen. Nach dem Lackieren der Karosserie verdampft noch
Hilfsmittel von der Sprühfarbe. Das ist mir früher nie
aufgefallen, da ich zuvor die lackierten Teile in der Garage zum
Trocknen stehen ließ. Zum Schutz vor Schmutz und Staub, habe ich die Teile in einem großen Karton in der Abseite abgedeckt und gelagert.
Zusammensetzen
Für die Karosserie liegen ausreichend Schrauben bei. Man muss
jedoch darauf achten, dass man die Schrauben auch wie vorgesehen
verwendet. Die Reihenfolge beim Zusammensetzten der Teile, wurde
in der Anleitung nur teilweise bildlich erklärt. Ist allerdings
nicht so schwer, als dass man sich einige Reihenfolgen nicht
selbst erschließen kann. Umso umständlicher war die Größe der Teile beim
Zusammenschrauben.
Löcher bohren
Auf dem Dach sollte nun der Dachgepäckträger montiert werden.
Hierfür mussten Löcher ins Dach gebohrt werden, damit die Montage funktionierte. Damit die Löcher nicht verreißen,
habe ich die Stellen mit einem spitzen Gegenstand vorgekörnt.
Anschließend habe ich eine Bohrspitze mit einem kleinen
Durchmesser begonnen und die Löcher millimeterweise mit einer
größeren Bohrspitze aufgebohrt bis die Zielgröße erreicht war. In
meinem Fall mussten für den Dachgepäckträger 3mm und für die
Licht- und FPV-Leitungen 6mm Löcher gebohrt werden. Damit die 6mm
Löcher nicht so konturlos werden, verwendete ich die Halterungen
für 5mm LEDs (Auf dem Foto kaum zu erkennen).
Weitere Details
Das Nummernschild habe ich mir über den Ebay Händler RC-Decals
bestellt und freute mich über die Möglichkeit, dies mit meinem
Internet Nickname bedrucken zu lassen. Allerdings wollte ich den
Aufkleber nicht direkt auf die Karosserie kleben, denn dass
erschien mir doch zu flach. Deshalb entschied ich einen Rahmen für
das Nummernschild zu entwerfen, an dem auch LEDs angebracht werden
können.
Geplant waren weitere Aufkleber. Nun sind da meine Erfahrungen
eigene herzustellen gleich null und die Aufkleber, die ich bisher
gefunden habe, gefielen mir nicht. Zudem wollte ich keine
Werbetafel fahren. Sieht man sich die Fahrzeuge in Cyberpunk an,
sind einige Beschriftungen zu erkennen. Beschriftungen an Klappen,
an Erweiterungen, an Anschlüssen und andere Markierungen.
Das wollte ich, aber dann habe ich diese Idee verworfen.
Gepäck
Auf dem Dachgepäckträger waren mir zu wenig Gepäck. Die
Holzkiste, die ich bei einem Set bekam, fand ich nicht sonderlich
passend (ist aber noch drauf) und auch eine Tonne wollte ich
nicht. Ich habe mir als Alternative eine SD Karten Schutzhülle in
schwarz lackiert und zusätzlich eine Funktion gegeben. Die
eingelassene Solarplatte versorgt einen Mikrokontroller, der
wiederum 5 LEDs zum Blinken bringt.
Einen weiteren passenden Kunststoffbehälter habe ich in Matt schwarz
lackiert. Dieser bekam die Aufgabe die FPV
Funktion zu beherbergen. Hier kommt ein Lipo Akku hinein, der die
Kameras und den FPV Sender versorgt. Der FPV Sender passt ebenfalls
hinein und durch eine Bohrung in das Kunststoffgehäuse, konnte die 5GHz Antenne
angebracht werden.
Die Flutlichtscheinwerfer auf dem Dach und an der Frontstoßstange
hatten zuvor nur sehr helle und weiße LEDs. Diese habe ich durch die
RGB LEDs WS2812b ersetzt und sie werden durch einen Arduino
angesteuert.
Elektronik und Steuerung
Neben dem Empfänger, Fahrtenregler und Servo zum Lenken, kamen
noch die LEDs und in meinem Fall die FPV Kameras hinzu. Eine FPV
Kamera ist nicht das Highlight, doch das eine zweite als
Rückfahrkamera dient schon. Zumindest habe ich bis heute noch
keinen anderen Eintrag im Internet gefunden.
Für die LEDs hätte ich ein fertiges System verwenden können, aber
keins der System sagte mir wirklich zu. Denn hier sollte jede LED
einzeln steuerbar sein und das funktioniert prima mit einem
Arduino.
Arduino für die Signalverarbeitung
Klingt etwas hoch gestochen, wenn man von Signalverarbeitung
schreibt. Kurz gesagt bedeutet das, dass die Signale vom Receiver
eingelesen und entsprechend für die Zielausgabe übersetzt werden.
Für dieses Projekt werden hauptsächlich die LEDs angesteuert.
Insgesamt stehen vier PWM Signale zum Einlesen bereit. Eigentlich
fehlt aber noch ein fünftes. Das Fünfte soll die
Fahrgeschwindigkeit prüfen, um das Bremslicht zu kontrollieren.
Das ist mir jedoch erst viel später eingefallen.
Das Signal zum Lenken lässt sich ohne Störung auslesen, womit dann der erste Eingang zum Arduino verbunden wurde und damit die Blink LEDs stuerte. Die drei weiteren Kanäle wurden ebenfalls zum Schalten der LEDs und RGB LEDs eingesetzt. So kann ich dann an der Fernsteuerung das Fahrlicht einschalten und die Flutlichter ihre Animation starten.
LEDs durch LED Treiber ansteuern
Die Helligkeit könnte eigentlich durch die verwendeten
Widerstände festgelegt werden. Ich will jedoch die LEDs mit einem
LED Treiber einzeln einstellbar haben. Das ermöglicht auch Effekte
zu erzeugen wie sanftes Aufleuchten oder die Blinker für das
Lenken einzustellen.
Hierzu passte für den Einsatz der PCA9685 mit 16 PWM Ausgängen.
Das ist auch die Menge an Ausgängen, die für den Crawler
tatsächlich benötigt werden.
2x Front Stoßstangen Licht
2x Front Scheinwerfer
2x Front Standlicht
2x Front Blinker
2x Heck Lichter
2x Heck Blinker
2x Heck Stoßstangen Licht (aktuell noch nicht montiert)
2x Nummernschild
Wenn jedoch mehr PWM Ausgänge benötigt werden, kann ein weiteres
Modul verbaut werden, dank I²C Bus.
RGB WS2812b für Flutlicht
Die LEDs in den Flutlichter haben dieselbe Breite wie die
Streifen von den WS2812b. Daher ist ein Austausch simpel. Die
Anzahl der RGBs ist natürlich abhängig von der Breite des
Scheinwerfergehäuse. In den Dachscheinwerfer passen 20 und für die
Stoßstange können 11 eingesetzt werden.
Aus mir nicht ersichtlichen Gründen ist mir zweimal bei beiden
Streifen die erste RGB LED ausgefallen. Zuviel Spannung ist
ausgeschlossen, weil hier in der ganzen Schaltung 5V verwendet
werden. Zu dem Thema habe ich einen Eintrag gefunden, aber keine
Antwort, was wirklich das Problem verursacht. Das erste Mal, dass
zweimal derselbe Defekt auftaucht. Hier ist der Aufbau nicht
anders als bei meinem Quadrocopter und auch hier verwendet ich für
die RGB LEDs einen extra Step Down Stromversorgung. Wenn ich den
Fehler gefunden habe, dann schreibe ich einen Blogpost dazu.
Piezo Summer als Hupe
Nach einer Stunde und verschiedenen Tönen und Melodien,
klingelten meine Ohren. Ehrlich gesagt tat das in meinen
Ohren weh, weshalb ich mich entschied die Hupe erstmal
auszulassen.
Alternative habe ich noch einen MP3 Modul, dass mit einfachen
Lautsprechern funktioniert. Aber als Hupe eher ungeeignet. Also
werde ich da noch etwas forschen müssen.
Gimbel für Fahrkamera
Bereits mein kleiner 1:16 Crawler hat einen Servo, mit dem nach
links und recht die Kamera schwenken kann. Um da noch einen
draufzusetzen, kann jetzt mein neuer Crawler auch hoch und runter
kippen. Hierfür verwende ich (noch) ein bestehendes Gimbal System,
das aber kein passende Steckhalterung für die Kamera hat. Deshalb
habe ich die Kamera provisorisch mit Heizkleber angebracht.
So ganz stimmt mich das noch nicht zufrieden. Im Grunde verwendet
der Aufbau viel Raum und mir fehlt die Möglichkeit, nachträglich
die Kamera in der Höhe zu verstellen.
Von der Fernsteuerung konnte ich die Bewegungsgrenze einstellen,
so dass die Kamera im Gehäuse nicht mehr sinnlos aneckt. Das geht
bei OpenTX im Bereich des Mixer, wo auch das Steuersignal
umgekehrt werden kann, wenn z.B. ein Servo sich in die umgekehrte
Richtung bewegen sollte.
In der Entwicklung habe ich ein eigen entworfenes Gimbal. Muss
allerdings noch gedruckt werden. Und dann muss sich noch zeigen,
ob meine Lösung auch wirklich funktioniert.
Fehler finden und Ausbessern
Nach den ersten zwei Spazierfahrten traten erste Fehler auf. Die
Verkabelung war in Ordnung, aber die Kräfte, die auf den Leitungen
auftraten waren stärker. Alle betroffenen Stellen habe ich neu
verlötet und zusätzlich mit Heizkleber verstärkt.
Der zweite Mangel sind die Magneten, die die Karosserie
festhalten. Denn die sind eigentlich für das Anheften von Lexan
Karosserien gedacht. Für ABS Karosserien reichen vier in der
kleinen Größe nicht aus.
Bei zu ruckartigen Bewegungen kam es dazu, dass die
Magnetverankerung nicht hielt und somit sich die Karosserie sich
ablöste. (Verbesserung ist in Arbeit.)
Die Rückfahrkamera war im Gegensatz zur Frontkamerahalterung
nicht festgeschraubt und ist aktuell noch aus LEGO Teilen
aufgeklebt. Nicht ideal und auch etwas schwer. Allerdings nur ein Provisorium.
Natürlich wird dies durch ein Eigenentwurf ersetzt und muss noch
gedruckt werden. Hier bin ich jedoch noch nicht sicher, ob ich das
noch überarbeiten kann. Das Beste daran ist, dass dort auch die
Kamera nach links und rechts geschwenkt werden kann.
Schlusswort
Das Ergebnis kann sich sehen lassen. Auch wenn ein paar Macken am
Lack sind oder das Kabel-Management nicht perfekt ausgelegt ist.
In Summe habe ich einiges geschafft und ein Teil meiner
Erfahrungen erweitern können. Besser wäre jemanden zu kennen, der
sich genau mit der Materie beschäftigt.
Foren wären toll, wenn man nicht am Ende so viel Informationen
selektieren müsste, welche Lösungen für einen selbst geeignet
sind. Am Ende bin ich mit dem eigenständigen Erschließen auf eine
ähnliche Zeitspanne gekommen. Als Zeitmaß sehe ich die damalige
Forenhilfen, bei denen ich am Ende keine Antwort bekam und ich die
Lösung selbst gefunden oder entwickelt habe. Ok, ganz ohne Foren
lesen bin ich nicht ausgekommen. Empfehlung für den Fahrtenregler war
in den Foren sehr eindeutig.
Die Firmware für die Beleuchtung braucht noch etwas feintuning.
Hier sollen die LEDs dimmen beim Ein- und Ausschalten und mit dem
vierten Kanal der Modus und Helligkeit eingestellt werden. Aber das habe ich noch in Arbeit...
Gerade baue ich einen RC Crawler und hin und wieder kommen mir Ideen, was
man da noch umsetzen könnte. Die meisten Ideen verwerfe ich, nur wenige
verbleiben bei mir als Notiz in OneNote.
Zum Schluss gibt es dann doch meistens zu viele Gründe, warum ich eine Idee
nicht mehr weiter verfolge. Das fängt häufig damit an, das ich nicht die
passenden Teile habe oder ich will die fehlenden Komponenten nicht
bestellen.
Heute konzentrierte ich mich auf die Teile, die ich da habe. In meinem
Sortierschrank befinden sich zahlreiche Komponenten mit denen sich etwas
anfangen lässt. Allerdings meine ich, wenn ich von Basteln spreche, eher
etwas auszuprobieren oder sich damit auseinandersetzen und dann ein Beispiel
darüber zu schreiben. Diesmal soll es ein fertiges Teil sein, dass einfach
zu modden ist.
Benötigt wird:
Solar Platte 40mm x 40mm, 2V, 40mA
5 LEDs (Idealerweise Rot, wegen der Erforderlichen Spannung)
ATtiny 45 oder 85
5 x 10 Ohm Widerstände
Zielbeschreibung
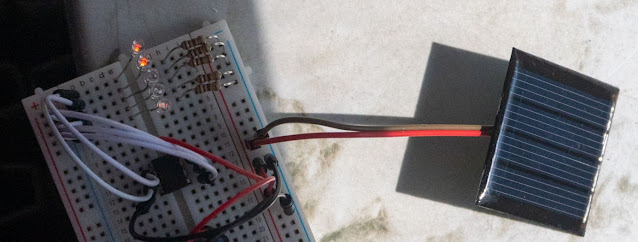
Mit der Solar Zelle soll ein ATtiny 45/85 betrieben werden, dass mit 1MHz
läuft. Die 5 LEDs sollen einen Dezimal Wert in Binär abbilden, der hier
einfach hochgezählt wird bis 32. Wenn die 32 erreicht wurde, sollen alle
LEDs nacheinander ausgeschaltet werden, anschließen hinter einander wieder
an und dann wieder hintereinander aus.
Schaltung
Kommen wir zur Schaltung, die eigentlich für keine stabile Spannung
ausgelegt sein kann. Die Solarplatte, die ich hier verwendet, erzeugt bei
Sonnenlicht etwas mehr als 2V und 40mA. Genug um den ATtiny mit 1,8V
Mindestspannung und mit 1MHz zu betreiben. Die Stromaufnahme von 300µA ist
so klein, dass sie zu anderen betreibbaren Komponenten kaum auffällt. Da
können glatt noch zwei LEDs mehr mit betrieben werden (naja, nicht glatt
20mA) oder 19 x Low Current LEDs. Die Low Current LEDs wollte ich als erstes
verwenden, jedoch ist das Licht zu schwach bei Sonnenlicht zu sehen. Die
normalen LEDs leuchten nicht mit ihrer Nennleistung, aber sie sind dennoch
deutlich heller.
Nun hatte ich zu den benötigten Teilen 5 LEDs genannt und in der Anforderung
sollten sogar alle 5 zum Leuchten gebracht werden. Nun direkt werden nicht
alle an sein. Durch die Programmierung werden die LEDs im Schnell-Wechsel
durchgeschaltet, so das für uns alle LEDs scheinbar an sind. Vielleicht kann
man das leichte Flimmern (Ähnlich wie bei PWM Betrieb) sehen, aber dafür
leuchten mehr, als eigentlich die Solar Platte an Strom her geben kann.
Alle Lampen mit geringen Stromverbrauch
Der Wechsel wird durch eine Methode verwaltet, die die einzuschaltenden
Ausgänge steuert.
Das Beispiel weist mehr Aufwand auf, als bei einem üblichen Programmablauf,
bei dem die Ausgänge alle wirklich durchgeschaltet sind. Dafür wird nur noch
ein Fünftel des Stroms benötigt.
Testlauf
Auch wenn später der ATtiny mit nur 1 MHz läuft, können wir dies testweise
mit einem Arduino prüfen. Die Kamera ist mit einer schnellen Verschlusszeit eingestellt, deshalb wird der Schaltvorgang als Flimmern war genommen im folgendem Clip.
Zielgerade
Kommen wir zu dem eigentliche Programm. Wie bereits in der Anforderungen
beschrieben, soll bis 32 gezählt werden. Der Wert wird wiederum Binär auf
die 5 LEDs ausgegeben. Kommen wir zum nächsten Codeabschnitt.
Der ATtiny 45 erfüllt die Anforderung. Ob nun ein ATTiny25 geht, konnte ich
wegen fehlendem Bestand nicht prüfen.
Nun sollte der Arduino IDE im Board Manager die Unterstützung für ATtiny
haben. Falls nicht, dann solltet ihr in: File -> Preference und dann in
'Additional Boards Manager URLs:' diesen Link eintragen:
Der Arduino kann einen ATtiny mit dem Ziel Code beschreiben. Dazu muss der
Arduino mit dem Code für ISP beschrieben werden. Die sollte unter den
Beispiel Programmcode hinterlegt sein.
Auswählen und dann auf den Arduino.
Ziel Einstellung
Board: ATtiny25/45/85
Processor: ATtiny45
Clock: Internal 1 MHz
Bevor der Code geladen wird, muss der Bootloader auf den ATtiny. Wie bereits
im letzten Bild zu sehen, kann über den letzten Eintrag 'Burn Bootloader'
der ATtiny gebracht werden.
Nun kann der Sketch auf den ATtiny geschrieben werden und anschließend in
die Schaltung eingebracht werden.
Fertig
Nun brauchen wir etwas Sonnenlicht, um das Ergebnis zu prüfen. Je nach
Sonnenschein kann auch indirekt die Solar Platte Energie erzeugen. Auf dem
Hinterhof konnte selbst im Schatten genügend Energie erzeugt werden, dass
die Schaltung anlief.
Was nun?
Statt auf dem Breadboard die Schaltung weiter laufen zu lassen, kann man
daraus etwas geschlossenes bauen. In meinem Fall habe ich daraus ein
Gepäckstück für mein RC Modell gebaut, so dass halt nicht nur das Aussehen
einer So larplatte erfüllt, sondern auch etwas Funktion zeigt.